


PROFILE
技術原理
ロール・ツー・ロール技術の技術的基礎
ロール・ツー・ロール制御技術は極板またはダイアフラムが持続的に設備上で効果的に排出されることを実現し(どんな稼働速度でも有効にしておく必要があり、機械の加速、減速、等速を含みます)、高速稼働材料は安定した張力制御を維持し、生産の安定性を保障できます。


ADVANTAGE
技術的なメリット
-
高速・高精度張力制御技術
-

 高速・高精度張力制御技術
高速微張力制御を実現し、張力等速変動が±3%となり、加減速張力変動±5%となります。
張力制御技術は動的な力のモーメントのバランス方程式、質量保存の法則、フックの法則、クーロンの摩擦法則に基づいて巻き取りシステムの動力学方程式を構築し、これに基づいて最適化された制御モデルとアルゴリズムを構築します。
関連制御モデルを構築し、MatlabまたはMatlabと他の動力学分析ソフトウェア(例えばRecurdyn、Adams)と結びつき、制御アルゴリズムのシミュレーションと最適化を実現し、同時に巻取りシステムの機械モデルを最適化し、制御アルゴリズムと機械モデルの相互影響を検証し、制御ソリューションを確定できます。
巻き取り装置に対してsimulinkシミュレーションモデリングを行い、同時にモデルを検証し、モデルの精度を確保します;異なる制御アルゴリズムとシミュレーションモデルのシミュレーションデバッグを研究し、最良のアルゴリズムとパラメーターを見つけ、制御アルゴリズムを自動的に相応のリアルタイム制御プログラムに変換し、シミュレーションモデル、ハードウェアPLC(ボードカード)を通じて仮想デバッグを行い、仮実共同呼び出しを研究します。
APPLICATION
技術応用
-

 新エネルギーEVバッテリー


PRODUCTS
関連製品
高速ロール・ツー・ロール関連製品
-
EVバッテリー
-
消費者用電子機器
-
太陽光発電
-
ライフサイエンス
-
交通輸送
-
板金加工
-
-


 製品の表示
 角型電池ノッチング・巻回一体型機
-
巻取り軸はDDモータで駆動し、速度変動は≤0.2%。
-
多段階連動エッジ位置制御を採用し、CCD検出との閉ループ制御を構成する。
-
オムロン製高性能モーションコントローラ及び先進技術を採用する。
-
材料搬入は追い切り制御を採用する。
-
-
 製品の表示
円筒型電池ノッチング・巻回一体型機
-
タブノッチング位置補正とCCD検出による閉ループ制御。
-
NG不良の内部判定・情報トレーシング機能を装備し、不良ロールを自動排出する。
-
多重集塵システムを備え、除塵効率が高い。
-
タブ切断寸法と巻回タブ位置合せのオンライン監視及び動的調節を実現する。
-
-
 製品の表示
角型電池高速巻回機
-
巻取りヘッドは三つステーション構造を採用する。
-
可変径巻取り軸とノッチングの閉ループ制御によるタブ位置合わせの自動補正を実現する。
-
多段階連動エッジ位置制御を採用し、CCD検出との閉ループ制御を構成する。
-
オムロン製高性能モーションコントローラ及び先進技術を採用する。
-
-
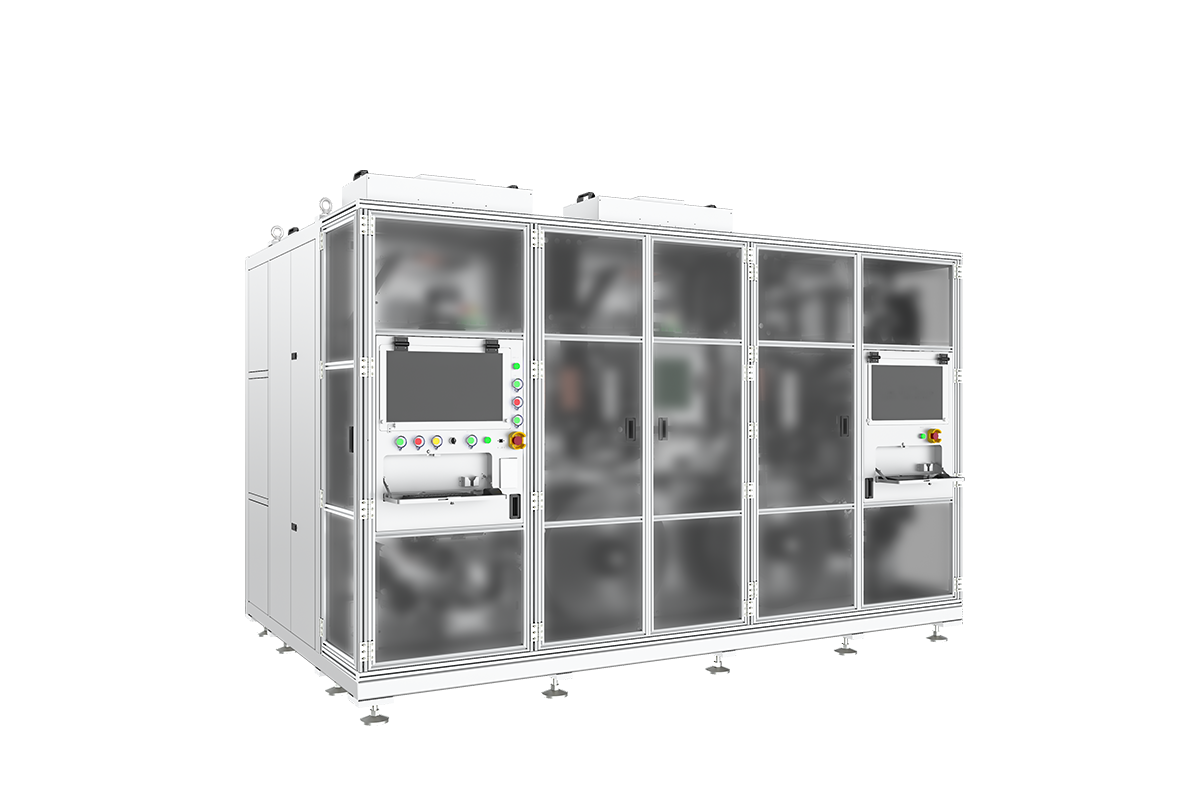 製品の表示
狭幅レーザー除去機
-
片側大板による片持ち支持構造を採用する。
-
高精度送り機構。
-
時分割レーザー除去システム。
-
多段階電極バッファシステムと高精度テンション制御システムを装備し、テンション制御精度が高い。
-
-
 製品の表示
広幅レーザー除去機
-
両側支持構造を採用する。
-
高精度送り機構。
-
高精度多アクチュエータレーザー位置調整システム。
-
多段階電極バッファシステムと高精度テンション制御システムを装備し、テンション制御精度が高い。
-
-
 製品の表示
高速レーザーノッチング機
-
片側支持構造を採用する。
-
高い加工効率と優れたノッチング品質。
-
高精度送り機構。
-
高速レーザー速度追従型出力・周波数可変制御システム。
-
-
-
-
-
-
-

購入相談
Inquiry
お問い合わせはこちらをクリック
アフターサービス
Customer Service
連絡先